|
SASC-NG
DVBSoftCAM
|
|
SASC-NG
DVBSoftCAM
|
#include <filter.h>
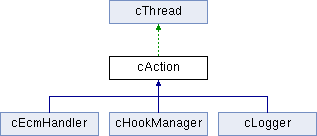
 Inheritance diagram for cAction:
Public Member Functions | |
| cAction (const char *Id, cDevice *Device, const char *DevId) | |
| virtual | ~cAction () |
Protected Member Functions | |
| virtual void | Process (cPidFilter *filter, unsigned char *data, int len)=0 |
| virtual void | Action (void) |
| virtual cPidFilter * | CreateFilter (int Num, int IdleTime) |
| cPidFilter * | NewFilter (int IdleTime) |
| cPidFilter * | IdleFilter (void) |
| void | DelFilter (cPidFilter *filter) |
| void | DelAllFilter (void) |
| void | Priority (int Pri) |
Protected Attributes | |
| cDevice * | device |
| char * | id |
| cAction::cAction | ( | const char * | Id, |
| cDevice * | Device, | ||
| const char * | DevId | ||
| ) |
Definition at line 125 of file filter.c.
References bprintf(), device, and cThread::SetDescription().
{
  device=Device; devId=DevId;
  id=bprintf("%s %s",Id,DevId);
  unique=0; pri=-1;
  SetDescription("%s filter",id);
}
| cAction::~cAction | ( | ) | [virtual] |
Definition at line 133 of file filter.c.
References cThread::Cancel(), DelAllFilter(), free, L_CORE_ACTION, and PRINTF.
{
  Cancel(2);
  DelAllFilter();
  PRINTF(L_CORE_ACTION,"%s: stopped",id);
  free(id);
}
| void cAction::Action | ( | void | ) | [protected, virtual] |
A derived cThread class must implement the code it wants to execute as a separate thread in this function. If this is a loop, it must check Running() repeatedly to see whether it's time to stop.
Implements cThread.
Definition at line 193 of file filter.c.
References cPidFilter::Active(), cSimpleListBase::Count(), cTimeMs::Elapsed(), cPidFilter::fd, cPidFilter::Flush(), cPidFilter::id, L_GEN_ERROR, cThread::Lock(), MAX_SECT_SIZE, cSimpleItem::Next(), PRINTF, Process(), cThread::Running(), cTimeMs::Set(), cThread::SetPriority(), cCondWait::SleepMs(), and cThread::Unlock().
{
  if(pri>0) SetPriority(pri);
  struct pollfd *pfd=0;
  while(Running()) {
    if(filters.Count()<=0) {
      cCondWait::SleepMs(100);
      }
    else {
      // first build pfd data
      Lock();
      delete[] pfd; pfd=new struct pollfd[filters.Count()];
      if(!pfd) {
        PRINTF(L_GEN_ERROR,"action %s: pollfd: out of memory",id);
        break;
        }
      int num=0;
      cPidFilter *filter;
      for(filter=filters.First(); filter; filter=filters.Next(filter))
        if(filter->Active()) {
          memset(&pfd[num],0,sizeof(struct pollfd));
          pfd[num].fd=filter->fd;
          pfd[num].events=POLLIN;
          num++;
          }
      Unlock();

      // now poll for data
      int r=poll(pfd,num,60);
      if(r<0 && errno!=EINTR) {
        PRINTF(L_GEN_ERROR,"action %s poll: %s",id,strerror(errno));
        break;
        }
      if(r>0) {
        for(r=0 ; r<num ; r++)
          if(pfd[r].revents&POLLIN) {
            Lock();
            for(filter=filters.First(); filter; filter=filters.Next(filter)) {
              if(filter->fd==pfd[r].fd) {
                unsigned char buff[MAX_SECT_SIZE];
                int n=read(filter->fd,buff,sizeof(buff));
                if(n<0 && errno!=EAGAIN) {
                  if(errno==EOVERFLOW) {
                    filter->Flush();
                    //PRINTF(L_GEN_ERROR,"action %s read: Buffer overflow",filter->id);
                    }
                  else PRINTF(L_GEN_ERROR,"action %s read: %s",filter->id,strerror(errno));
                  }
                if(n>0) {
                  filter->lastTime.Set(); filter->forceRun=false;
                  Process(filter,buff,n);
                  // don't make any assumption about data-structs here
                  // Process() may have changed them
                  }
                break;
                }
              }
            Unlock();
            }
        }

      // call filters which are idle too long
      Lock();
      do {
        r=0;
        for(filter=filters.First(); filter; filter=filters.Next(filter)) {
          if(filter->forceRun || (filter->idleTime && filter->lastTime.Elapsed()>filter->idleTime)) {
            filter->lastTime.Set(); filter->forceRun=false;
            Process(filter,0,0);
            // don't make any assumption about data-structs here
            // Process() may have changed them
            r=1; break;
            }
          }
        } while(r);
      Unlock();
      }
    }
  delete[] pfd;
}
| cPidFilter * cAction::CreateFilter | ( | int | Num, |
| int | IdleTime | ||
| ) | [protected, virtual] |
Definition at line 141 of file filter.c.
References device.
Referenced by NewFilter().
{
  return new cPidFilter(id,Num,device,IdleTime);
}
| void cAction::DelAllFilter | ( | void | ) | [protected] |
Definition at line 180 of file filter.c.
References cSimpleListBase::Clear(), cThread::Lock(), and cThread::Unlock().
Referenced by cLogger::Down(), cHookManager::Down(), ~cAction(), and cEcmHandler::~cEcmHandler().
| void cAction::DelFilter | ( | cPidFilter * | filter | ) | [protected] |
Definition at line 173 of file filter.c.
References cSimpleListBase::Del(), cThread::Lock(), and cThread::Unlock().
| cPidFilter * cAction::IdleFilter | ( | void | ) | [protected] |
Definition at line 163 of file filter.c.
References cPidFilter::Active(), cSimpleList< T >::First(), cThread::Lock(), cSimpleList< T >::Next(), and cThread::Unlock().
| cPidFilter * cAction::NewFilter | ( | int | IdleTime | ) | [protected] |
Definition at line 146 of file filter.c.
References cThread::Active(), cSimpleListBase::Add(), CreateFilter(), L_CORE_ACTION, cThread::Lock(), PRINTF, cThread::Start(), and cThread::Unlock().
Referenced by cEcmHandler::SetPrg().
{
  Lock();
  cPidFilter *filter=CreateFilter(unique++,IdleTime);
  if(filter) {
    if(!Active()) {
      Start();
      PRINTF(L_CORE_ACTION,"%s: started",id);
      }
    filters.Add(filter);
    }
  else
    PRINTF(L_CORE_ACTION,"%s: failed to create filter",id);
  Unlock();
  return filter;
}
| void cAction::Priority | ( | int | Pri | ) | [protected] |
Definition at line 188 of file filter.c.
Referenced by cHookManager::cHookManager(), and cLogger::cLogger().
{
  pri=Pri;
}
| virtual void cAction::Process | ( | cPidFilter * | filter, |
| unsigned char * | data, | ||
| int | len | ||
| ) | [protected, pure virtual] |
Implemented in cHookManager, cLogger, and cEcmHandler.
Referenced by Action().
cDevice* cAction::device [protected] |
Definition at line 39 of file filter.h.
Referenced by cAction(), and CreateFilter().
char* cAction::id [protected] |
 1.7.3